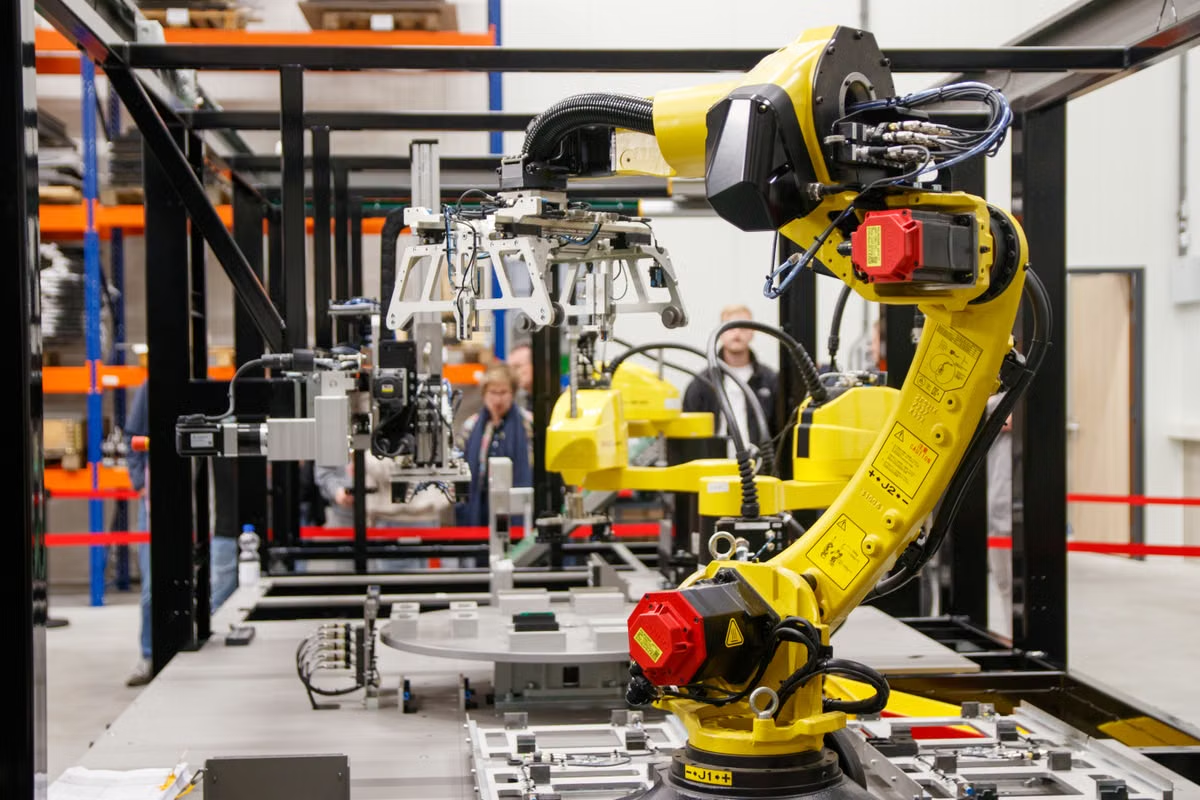
截至 2026 年 10 月 2 日,RealSense 已公布 D585 Pro 的產品資訊;這代表可以開始核對產品與軟體支援,但不代表它能直接驅動任何機械臂。官方發布公告指出產品發布狀態,實際接入仍應依目前可查的官方規格、SDK 支援與現場測試決定。要做 RealSense D585 Pro 機器人揀選,建議按「安裝與標定、深度資料檢查、座標轉換、抓取驗證」依序打通;不要只確認相機能輸出深度圖,就把它視為可用的抓取系統。
適合需要把 RGB-D 感知結果送進機械臂流程的機器人軟體工程師,以及負責相機標定與現場整合的機器視覺整合商。
自動化團隊負責人也可用本文整理導入前的條件、驗收依據與維護責任。
最後更新於 2026 年 10 月 2 日;產品公布狀態與規格核對來源為D585 產品頁。實際規格、SDK 支援及供貨狀態可能更新,開始部署前請重新核對官方頁面。
開工前核對相機與作業條件
先把作業條件列成可驗證項目,再決定安裝和軟體整合方式。相機產品頁可用來核對目前公布的介面與規格;作業系統則須對照官方支援清單。不要用舊專案的 SDK、驅動或作業系統經驗,推定新組合一定相容。
- [ ] 記錄工件的尺寸範圍、表面特性、擺放方式與容易互相遮擋的位置。
- [ ] 確認相機安裝位置與預定工作距離,檢查整個工作區是否都在有效視野內。
- [ ] 觀察現場照明變化、反光表面與背景;保存能重現問題的樣本工件和影像。
- [ ] 核對產品頁列出的介面、SDK、驅動程式及目標作業系統版本。
- [ ] 確認機械臂控制器如何接收抓取點、姿態與安全限制,以及視覺程式如何回報失敗狀態。
- [ ] 預先確認急停、碰撞保護、工作區限制及人工介入方式,不把視覺結果直接接成無條件動作命令。
視野中看得到工件,不等於深度資料足以支援抓取。小工件、遮擋、反光表面及相機支架震動都可能讓感知結果不穩定;同時,控制器介面不一致也可能使定位結果無法安全送達機械臂。
注意:先核對官方支援頁列出的作業系統與 SDK,再鎖定部署組合。若現場使用的版本未列於支援資訊,先安排相容性測試,不要等到產線整合階段才處理。
安裝方式與 RGB-D 相機標定
固定相機與末端相機的座標關係不同,應先選定安裝方式,再設定標定流程。
固定相機通常觀察同一個工作區。標定時要建立相機與機械臂基座或工件座標系之間的關係;相機若拆裝或支架移位,原有外參就不能直接沿用。安裝於機械臂末端的手眼相機會隨機械臂移動,除了相機本身的參數,還要建立相機與末端法蘭之間的固定關係,並取得機械臂當下的末端姿態。
RGB-D 相機標定資料不要從範例程式或網路貼文抄值。相機內參可按焦距參數與主點位置記錄;相機外參則描述不同座標系之間的旋轉和平移。OpenCV 的相機標定教學說明標定基本流程,RealSense SDK 的投影與座標說明則可用來核對相機座標與影像座標的轉換概念。實際數值必須來自目標相機、鏡頭設定與安裝狀態的現場標定。
相機裝在機械臂末端和固定工位時,拣選流程有什麼不同?
固定工位相機通常先把目標轉到機械臂基座或工件座標,再送入抓取規劃;末端相機則要把相機量測結果與機械臂當下姿態結合,才能換算到基座座標。前者需留意相機或工作台移動造成的外參變化,後者則需確保影像擷取時記錄到的機械臂姿態與影像時間相符。兩種架構都要把座標系名稱、方向與單位寫入設定文件,避免程式各自使用不同慣例。
先檢查深度資料,再連接抓取流程
先在代表性工件上查看原始深度或點雲,再將資料送進辨識、定位與規劃。RealSense 的深度資料 API 說明可協助核對資料取得方式;後處理濾波文件則說明可用的深度資料濾波方式。濾波能改變資料呈現,不代表能補回被遮擋或無法可靠量測的表面。
機器人抓取時深度圖有空洞或跳變,怎麼排查?
先保存問題影像和對應深度資料,檢查異常是否固定出現在某個工件、表面或視野區域。接著確認相機是否鬆動、目標是否被遮擋、現場光線是否改變,並比對原始資料與後處理結果。若問題只在特定材質或角度出現,應先用該類工件重現並評估感知方案;若異常隨相機位置改變,則回頭檢查支架、工作距離和標定。
- [ ] 以實際工件檢查目標區域是否有連續、可辨識的深度表面。
- [ ] 記錄空洞、邊緣跳變與遮擋的位置,並保留對應影像。
- [ ] 分別查看原始資料與處理後資料,確認異常來自感測、環境還是演算法處理。
- [ ] 在相同安裝與光照條件下重複測試,避免用單張成功影像判定系統可用。
- [ ] 若定位仍不穩定,暫停自動抓取,回查安裝、標定或目標材質,不以軟體補點取代現場驗證。
驗證座標轉換與機器人動作
完整鏈路至少涉及相機座標、工件座標與機械臂基座座標。SDK 的投影文件可協助理解相機資料如何投影;OpenCV 的標定教學則提供內外參求取的技術背景。程式中要明確記錄轉換方向,並確認影像座標、點雲座標及機械臂使用的單位一致。
深度相機到機械臂基座座標的變換怎麼驗證?
先在工作區放置位置已知、容易辨識的目標,從相機量測其位置,再依設定的轉換鏈換算至基座座標。將預測位置與現場基準比較;若偏差方向固定,檢查座標軸方向、外參或單位;若不同姿態下偏差變化,檢查標定品質、相機固定狀態及影像與機械臂姿態的時間對應。只有通過這項檢查,才進入低速試抓。
接著將感知結果與可達範圍、抓取姿態、障礙物及安全速度一併驗證。機器人的運動規劃不應只靠視覺提供一個目標點;規劃場景仍需處理障礙物與碰撞檢查,可參考運動規劃場景文件。若透過 ROS 接入,應另行核對RealSense ROS 封裝文件中的介面與部署方式,不能據此推定所有控制器都能即插即用。
以代表性工件完成抓取閉環
首次測試要覆蓋不同擺放姿態、部分遮擋及容易混淆的工件,而不只是挑選最容易辨識的一件。每次測試記錄辨識結果、定位輸出、規劃狀態、抓取結果及失敗原因,並保留對應影像。這些資料能區分問題出在視覺偵測、座標轉換、機械臂可達性,還是夾具與工件接觸條件。
若抓取失敗,先依失敗階段分類,再決定是否補充資料、改變相機安裝或調整感知方法。當工件變化大、遮擋頻繁或節拍要求提高時,需重新測試整條流程;不要把單一工件的成功結果當成通用相容性證明。
| 現場條件 | 建議安裝與驗證方式 | 優先檢查項目 |
|---|---|---|
| 工件區固定、相機可穩定固定 | 固定相機;建立相機與基座或工件座標的外參 | 支架位移、工作區覆蓋、拆裝後重新標定 |
| 需要從不同角度觀察工件 | 末端相機;建立相機與末端的關係,配合機械臂姿態轉換 | 影像與姿態是否對應、遮擋變化、移動時資料穩定性 |
| 深度資料在目標表面不連續 | 暫停自動抓取,先排查資料與環境 | 材質、反光、遮擋、光照、安裝與處理設定 |
| 目標點轉換後不可達或姿態不合 | 不直接執行抓取;先檢查轉換與規劃條件 | 座標方向、單位、基座參考、可達範圍與碰撞限制 |
上線後複核與維護責任
上線後將鏡頭清潔、支架固定、標定漂移與軟體變更納入例行複核。SDK、驅動程式、作業系統或相機安裝方式變更後,先確認官方支援資訊,再重跑深度檢查、已知位置驗證與代表性抓取測試。告警日誌與失敗影像也要訂定保存規則,讓視覺團隊可以還原感知問題,機器人團隊可以檢查規劃與動作,產線團隊則負責通報工件或照明條件變化。
若需要整理服務環境與聯絡流程,可先查閱Zutcloud 支援中心;如需討論暫時測試環境,也可使用聯絡 Zutcloud確認需求。
選擇暫時測試環境的條件
- 若視覺 SDK、資料擷取介面與工具鏈已確認支援 macOS,而且測試不負責即時控制機械臂,可評估租用 Mac 作為短期的影像檢視、資料整理或軟體測試環境。
- 若 SDK 或周邊驅動未確認支援 macOS,或測試需要直接連接工業相機、控制器與現場 I/O,應保留在已驗證的現場設備上,不要預設 Mac 可替代控制主機。
- 若屬於長期、固定且高負載的產線運作,或需要特定實體介面,應先評估自購與現場部署;短租不會取代工業設備驗收。
現有現場電腦可能受限於閒置時仍占用資源、測試環境與產線環境互相干擾,以及新增硬體要經過採購與配置等因素。若工作只是短期的非即時驗證,而且軟體支援已確認,租用 Zutcloud 的 Mac mini可作為暫時測試選項,避免為一次性工作先購置長期閒置的主機;若相機 SDK、介面或作業系統支援尚未核實,先完成部署檢查,再決定是否採用 Mac。
為機器人揀選開發流程,備妥遠端 Mac 環境
透過 Zutcloud 租用獨享實體 Mac mini,遠端進行視覺應用程式開發、建置與測試。
按工作負載選擇機型與租用週期,從短期驗證到持續開發都能彈性安排。 立即訂購